Tehnologie02 oct. 2026
Boston Dynamics reproiectează mâna robotului umanoid Atlas cu patru degete și 13 grade de libertate - elimină degetul mic pentru a reduce complexitatea, dimensiunea și consumul de energie
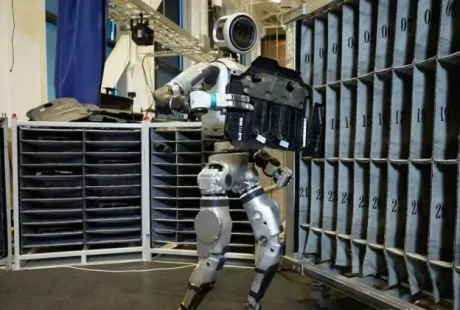
Boston Dynamics reproiectează mâna lui Atlas pentru producție în masă și antrenare în simulare, renunțând la degetul mic potrivit The Robot Report . Noua mână a umanoidului Atlas are patru degete, 13 grade de libertate (DOF – numărul de mișcări independente pe care le poate face), este acționată direct și a fost gândită explicit pentru fiabilitate, utilizarea de unelte și fabricare la scară. Schimbarea de design mută accentul de la „a prinde cât mai multe obiecte” la „a manipula obiecte și unelte” în condiții repetabile, cu o arhitectură mai simplă și mai ușor de industrializat. În versiunea anterioară, mâna lui Atlas avea șapte grade de libertate și era orientată spre apucarea unei game largi de obiecte. De ce renunță Boston Dynamics la degetul mic Decizia de a elimina degetul mic (pinky) este prezentată ca un compromis între dexteritate și costurile tehnice ale complexității: încă trei grade de libertate, dimensiune, consum de energie și actuatori suplimentari. Dylan Thrush, inginer mecanic în echipa Atlas, explică rațiunea astfel: „Nu există deget mic deoarece echipa a stabilit că dexteritatea suplimentară și sarcinile pe care le-ai putea realiza nu merită complexitatea în plus a trei grade de libertate, dimensiunea, consumul de energie și toate lucrurile care vin odată cu adăugarea unor actuatori suplimentari.” Înainte de finalizarea designului, directorul de produs și tehnologie al Boston Dynamics, Zachary Jackowski, le-a cerut membrilor echipei să își lipească degetul mic și inelarul pentru o zi și să raporteze ce nu mai pot face; concluzia internă a fost că mâna robotului nu are nevoie de degetul mic. Ce poate face noua mână: focus pe unelte și control robust Compania spune că nu a urmărit o mână „complicată”, ci una „de încredere”, capabilă să folosească unelte. Printre capabilitățile enumerate se află: alunecarea vârfului degetului mare de-a lungul și de-a latul celorlalte degete; prinderi de finețe (pinch) între degetul mare și oricare dintre celelalte degete; prinderi „tripodale” (sprijin pe trei puncte); prinderi pentru unelte cu trăgaci, precum bormașini, șurubelnițe cu cuplu, polizoare, pistoale de cuie și torțe de sudură. Mâna păstrează acționarea directă „transparentă” în articulații, folosind un singur tip de actuator, iar actuatoarele sunt încapsulate, fără cabluri fragile care să traverseze articulațiile, conform publicației. Mână proiectată pentru „sim-to-real”: antrenare în simulare, aplicare pe hardware Un element central al noului design este compatibilitatea cu simularea de înaltă fidelitate pentru antrenare prin învățare prin întărire (reinforcement learning – metodă prin care un sistem învață prin încercări și recompense). Boston Dynamics leagă explicit arhitectura mecanică (acționare rigidă, transmisie „backdrivable” – care permite mișcarea înapoi sub forțe externe) de capacitatea de a simula realist dinamica și de a transfera comportamentele în lumea reală („sim2real”). Compania susține că această fidelitate face antrenarea mai eficientă, inclusiv prin „randomizări” în simulare (profiluri de cuplu ale motoarelor, frecare, geometrii ale obiectelor, perturbări ale sarcinii), și afirmă că are rezultate inițiale promițătoare pentru transferul sim2real în sarcini dinamice, rulate pe hardware cu feedback bazat pe propriocepția actuatorilor (măsurarea internă a poziției/forței). Context operațional: pregătire pentru integrarea în fabrica Hyundai Informația vine la o săptămână după ce Boston Dynamics a deschis Robotics Metaplant Application Center (RMAC) la Hyundai Motor Group Metaplant America , în Georgia, pe care compania îl descrie ca centru de instruire pentru integrarea umanoizilor Atlas în operațiunile de producție auto ale Hyundai. Pentru piață, mesajul implicit este că Boston Dynamics optimizează componentele-cheie ale lui Atlas (mâna, în acest caz) pentru repetabilitate, mentenanță și scalare – condiții necesare dacă robotul urmează să treacă de la demonstrații la utilizare industrială susținută. [...]